角色动画生成与编辑
让诗人举起酒杯:骨骼、蒙皮与关键帧,把静止的模型变成会演戏的角色。
- 知识:理解骨骼(armature)、蒙皮(skinning)、权重、关键帧、插值曲线、IK/FK 与动作重定向(motion retargeting)的准确含义;认识动画十二原则中与质量检验相关的几条;理解不同骨架之间"翻译"动作的基本原理。
- 能力:能对第 4 章导出的三维模型做"绑定前体检";用网页工具完成自动绑定(auto-rigging)并判断蒙皮权重的好坏;用动作库或文生动作(text-to-motion)得到一段动作并套用到自己的角色上;能用关键帧做人工修正;能诊断并修复常见的网格与材质缺陷。
- 素质:建立"AI 出草稿、人做判断"的创作观,理解人工修正的审美价值与工匠精神;尊重动捕数据与动作素材的授权边界,恪守 AI 生成内容的标识要求与合规底线。
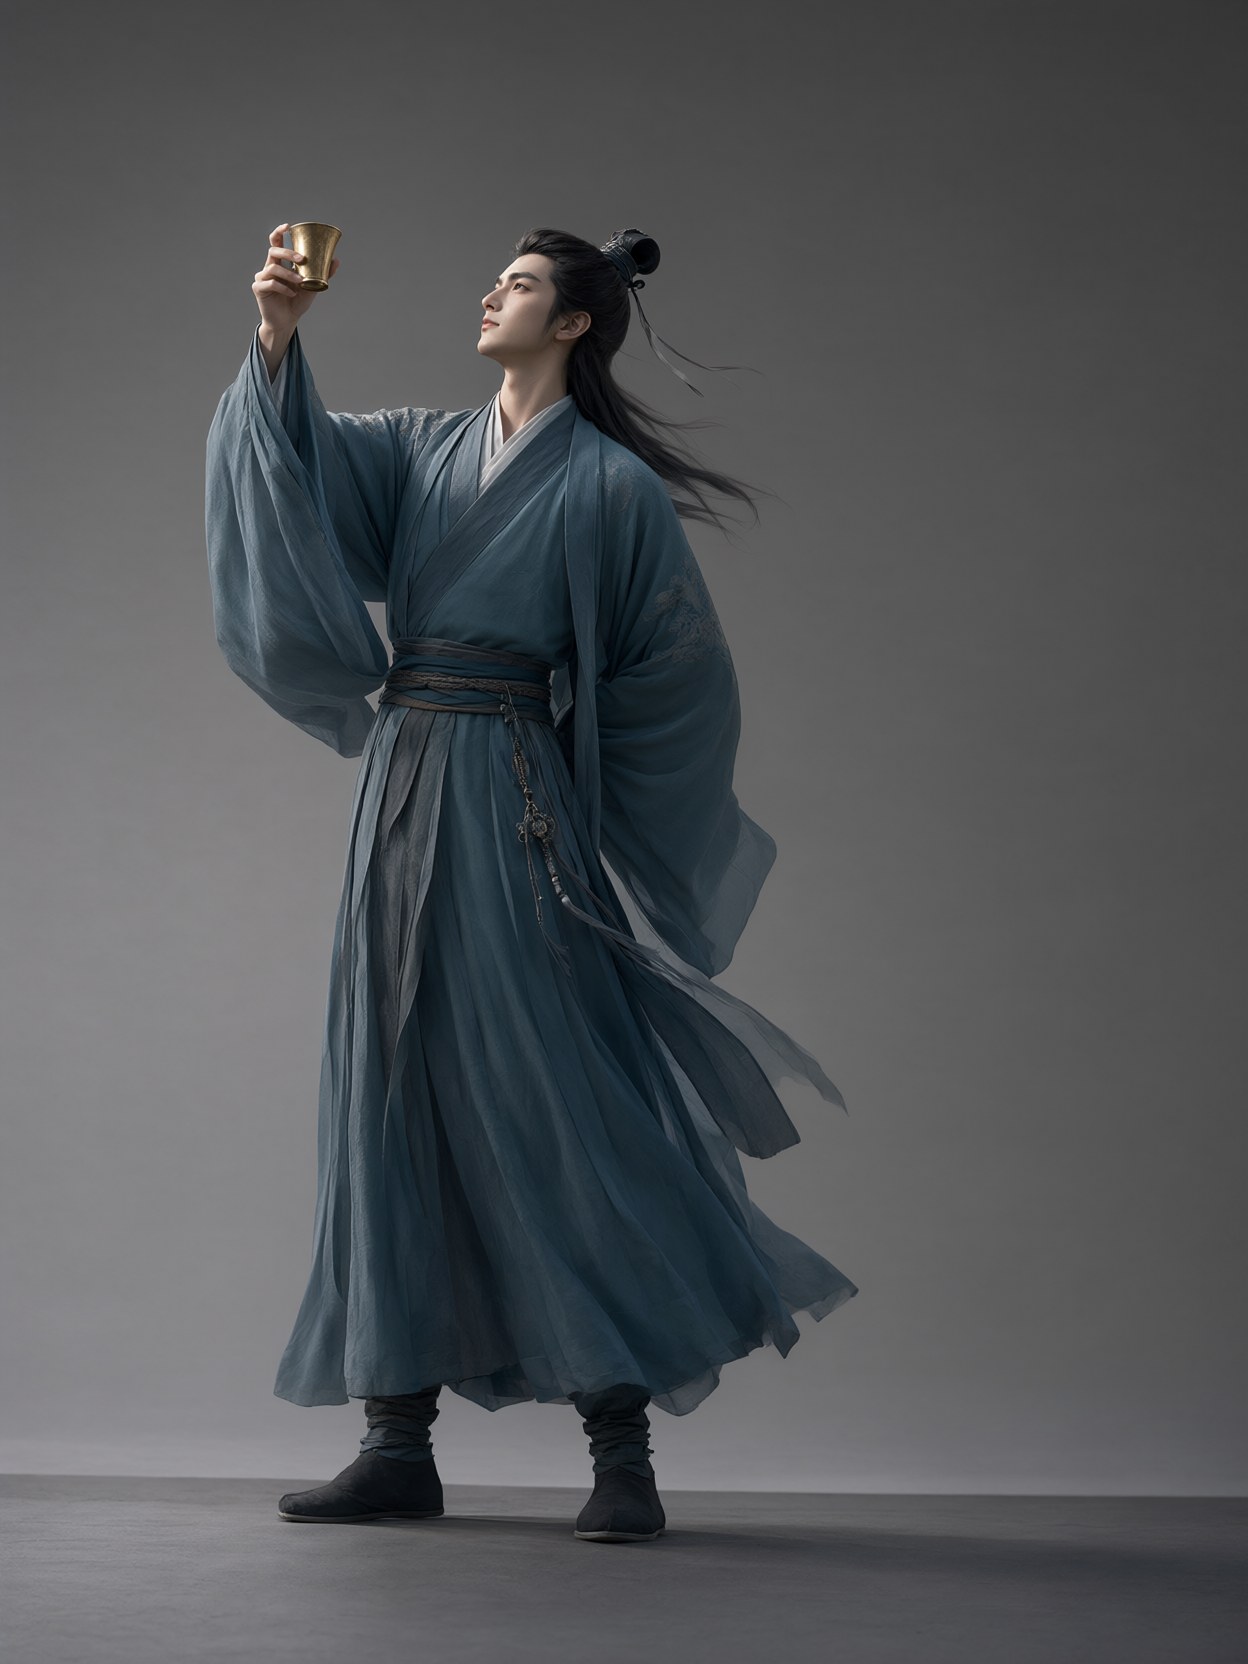
第 4 章的末尾,小舟从三维工具里导出了诗人角色的模型:一个安静站在 T-pose 里的人,衣袂整齐、五官俱全、贴图漂亮——但他不会动。小月把模型转了一圈,问出了本章要回答的问题:"怎么让他举起酒杯,抬头看月亮?"
在三维世界里,"让角色动起来"有两层含义。一层是技术上的:网格要能被骨骼带动、动作数据要能被正确套用、导出后引擎要认得。另一层是表演上的:动得对不难,动得好看很难——同样是举杯,有人举得像举哑铃,有人举得能让观众相信他真在邀月。这一章我们把两层都走一遍:先讲透骨骼、蒙皮、权重、关键帧、插值曲线、IK/FK 与动作重定向的原理,再看 AI 工具把这条流水线推进到了哪一步,最后回到小月的问题,用"自动绑定 + 动作获取 + 人工修正"三条腿,做出 4 秒钟的「举杯邀月」。请先记住本章反复使用的分工原则:动画的"及格"由技术决定,"好看"由人的判断决定。
5.1从静止到会动:动画到底在动什么
先给动画下一个能落地的定义:动画 = 姿势 × 时间。所谓"姿势"(pose),是某一瞬间角色所有关节的角度集合;所谓"动画",就是这套角度随时间连续变化的序列。屏幕上你看到的"举手",其实是"肩关节的旋转角度从 0° 变到 90°"这样一串数字在时间里跑了一遍。
这个定义听起来朴素,却直接决定了后面所有工具的分工:既然姿势是"一堆数字",那么谁来产生这些数字就成了关键问题——动画师一个一个摆(手 K),动作捕捉设备录(动捕),AI 根据一句话生成(文生动作),或者把别的角色的动作翻译过来(动作重定向)。本章后面讲的每一种 AI 工具,本质上都在回答这同一个问题。
帧、帧率与"关键帧"
动画的最小时间单位是帧(frame):一张静止画面。一秒里播多少帧,叫帧率(frame rate,单位 fps,每秒帧数)。电影与院线动画的经典帧率是 24 fps,短视频与多数 AI 视频工具是 30 fps,游戏为了操作手感常用 60 fps。帧率对制作的含义很直接:同样 4 秒钟的动作,24 fps 只需要 96 帧画面,60 fps 就要 240 帧——帧率越高,动作越顺滑,但数据量与渲染成本也随之上升。
但动画师并不是"一帧一帧地画 96 张"。无论是二维还是三维,行业都用同一个办法:只定义少数几个"关键姿势"(关键帧),中间的过渡交给计算机补。这个"补"的正式名称叫插值(interpolation)。这里有一个特别值得讲的对照:在传统二维手绘动画里,中间帧由初级动画师一张张手绘;在三维动画里,中间帧由计算机根据样条曲线自动算出来。计算机算得比人快无数倍,但它只会"算",不会"表演"——所以三维动画师的工作重心,从"画中间帧"变成了摆关键姿势和调曲线。这两个词,就是本章后半段"人工修正"的全部内容。
| 帧率 | 每秒帧数 | 4 秒动作总帧数 | 常见用途 | 对制作的影响 |
|---|---|---|---|---|
| 24 fps | 24 | 96 | 电影、院线动画、绝大多数"有质感"的短片 | 经典"电影感";略低的帧率反而让动作更有"重量" |
| 30 fps | 30 | 120 | 短视频、网页动画、多数 AI 视频与文生动作模型 | 本书与课程作业的默认选择;与视频素材对齐方便 |
| 60 fps | 60 | 240 | 游戏实时动画、需要"跟手"的交互场景 | 数据量与算力翻倍;对短片创作通常没有必要 |
| 非整数帧率(如 23.976) | ≈24 | ≈96 | 历史遗留的影视工程标准 | 知道有这回事即可;混用整数与小数帧率会造成音画不同步 |
你可能听过"日本动画是 12 帧"这类说法。它的意思不是"帧率是 12 fps",而是在 24 fps 的时间轴上,每张画面停留两帧——即"一拍二"(on twos)。这样一秒里实际只有 12 张不同的画,既省工,又形成了独特的节奏感。三维动画里的"减帧渲染"(先按低帧率摆姿势、再补帧)与它是同一个思路:观众感知的不是"每秒多少张",而是"动作的快慢与轻重"。
姿势:角色的"数字状态"
既然动画是"姿势随时间变化",我们得先知道一个"姿势"在计算机里长什么样。答案很朴素:每个关节的旋转角度 + 根节点的位移。以一个人形角色为例,根节点负责"这个人站在哪儿、朝哪边",其余关节各自记录"相对父关节转了多少度"。
这个数量级你可以心算一下:如果一个角色有 24 个关节,每个关节用 3 个数字表示旋转(对应上下、左右、扭转三个方向),那么"这个人此刻的姿势"就是 72 个数字;再加上根节点的位移,差不多 75 个数字就能完整描述。第 6 章你会遇到的人体参数化模型 SMPL,正是用"24 个关节 × 3 个旋转自由度 = 72 个姿态参数"加上 10 个控制体型胖瘦的形状系数来描述一个人——这不是巧合,而是"用最少的数字描述一具身体"这个工程需求共同的答案。理解了这一点,你就能理解后面所有 AI 动作工具的输出格式:它们生成的不是"视频",而是一串这样的数字序列。
两条制作路线:手 K 与数据驱动
得到这串数字序列的方法,行业里主要有两条路,理解它们的差别,你就理解了本章所有 AI 工具的定位:
- 手 K(手工关键帧):动画师在软件里摆姿势、调曲线,一帧一帧地"表演"出来。它最自由——想演什么就演什么,包括现实中不存在的动作;也最费功夫,质量完全取决于动画师的表演修养。
- 数据驱动(动捕 / 动作库 / 生成模型):用动捕设备或算法得到真实动作数据,再套用到角色上。它快、真实,但受限于"数据里有什么"——而且数据与角色之间还需要一次"翻译"(就是本章 5.7 节要讲的动作重定向)。
AI 工具落在这条谱系的"数据驱动"一侧:文生动作(text-to-motion)是"用文字描述去生成动作数据",动作库是"用现成的动作数据去匹配",自动绑定则是"把角色准备好以接收数据"。它们共同把门槛从"会做动画"降到"会提需求 + 会验收",而验收所需的眼光,恰恰要靠本章前半段的原理来建立。
5.2骨骼:角色的"骨架"与运动链
要让网格动起来,第一件事是给它一副"骨架"。在三维软件里,这副骨架是一个独立于网格的对象:骨骼 / 骨架(armature;更通用的说法是 skeleton,即"骨架")。需要说明的是,"armature"是 Blender 对骨架对象的专用称呼,"skeleton"在跨软件语境下更通用——本书两个词都会用到,指的都是同一件东西。
骨架不是一堆散落的点,而是一棵树:每个关节都挂在另一个关节下面,形成父子关系(parent-child)。父关节一动,挂在它下面的所有子关节整体跟着动;反过来,子关节动,父关节纹丝不动。这就是"运动链"(kinematic chain)——链条上的运动按层级单向传递。生活里最好的类比是手臂:"转肩膀,整条胳膊一起走;转手腕,只有手掌动。"
关节的自由度与限位
不是所有关节都"想怎么转就怎么转"。这里有两个概念必须分清:
- 自由度(degree of freedom,DOF):这个关节允许几个方向上的旋转。髋、肩这类球窝关节有三个自由度(上下摆、前后摆、扭转);肘、膝这类铰链关节通常只有一个(只能屈伸)。自由度越多,动作越灵活,也越难自动计算——这也是为什么"手指"一直是动画里最贵的部分。
- 关节限位(joint limits):给每个自由度规定"能转到多少度"。膝盖不能向后弯、手肘不能反折、脖子不能转 360°——这些不是软件的限制,而是身体的物理事实。
为什么必须专门讲这两条?因为AI 生成动作时最常见的"穿模"与"肢体反折",根源就是模型不懂人体力学——它只学会了"统计上像不像一个动作",没有内置"膝盖不能反着弯"这条约束。理解了"限位"的存在,你就知道处方该往哪个方向开:要么在生成端把约束写进运动条件,要么在修正端手动把越界的关节掰回来。
| 关节 | 类型 | 自由度 | 典型限位方向 | 动画中的注意点 |
|---|---|---|---|---|
| 髋 / 肩 | 球窝关节 | 3 | 各方向大范围,但都有"极限姿势" | 最容易出现"脱臼感"(肩膀移位)与穿模(手臂插进躯干) |
| 肘 / 膝 | 铰链关节 | 1 | 单向屈伸,不可反折 | 反向弯曲是 AI 动作最典型的"解剖错误",一眼就能看出来 |
| 腕 / 踝 | 复合关节 | 2 | 屈伸 + 少量侧向 | 脚踝的角度决定"脚掌是否贴地",直接影响滑步判断 |
| 脊柱链 | 多节链 | 每节 3 个,整体受限 | 累计弯曲有生理上限 | 躯干僵硬是"橡皮人"的另一种表现;柔顺的脊柱是"有生命"的关键 |
| 手指 | 多节铰链 | 每指 3 个左右 | 屈伸为主 | 数据最稀缺、最贵;动捕数据常常"手指信息缺失"(详见 5.8 节) |
T-pose 还是 A-pose:一个被低估的工程决定
角色绑定前摆什么姿势,看起来是小事,实际上是整条工具链的标准接口。业界有一条心照不宣的约定:用于绑定与动画的资产,最好以 T-pose 或 A-pose 交付——Rodin 这类生成工具会强制输出 T-pose/A-pose,Tripo Studio 的自动绑定以 T-pose 为标准输入,Meshy 的自动绑定同样把 T-pose/A-pose 当作标准输入。为什么它们如此一致?因为手臂打开时,腋下区域没有自遮挡,关节检测算法能"看清"肩肘的结构,权重计算也不容易被身体与手臂的贴面几何干扰。
两种姿势之间也有细微差别:T-pose(双臂水平)结构最清晰,是许多检测与绑定管线的默认;A-pose(手臂斜向下约 45 度)更接近自然站立,绑定出的肩部权重做日常动作时往往更顺。你不需要为选择纠结,但要知道两条纪律:其一,绑定前把角色摆到标准姿势,不要"就这么绑"——姿势不标准,检测出的关节位置会有系统偏差;其二,绑定之后不要再大改绑定姿态——绑定姿态是权重计算的参照系,改了它,所有权重相当于被重新解释,形变会集体失灵。
到这里你可能会问一个很实在的问题:骨架只是一堆线和点,它怎么让网格跟着动?答案是:骨架并不"带动"网格,而是改变网格顶点的位置。流程是——你先告诉软件"这个顶点归哪几根骨骼管、各占几分",之后每根骨骼运动时,软件就按着这个约定,把顶点"搬"到新的位置。这套约定叫蒙皮(skinning),那份"归谁管、占几分"的清单叫权重(weights)。它们是下一节的全部内容。
5.3蒙皮与权重:网格"听谁的"
有了骨架,下一步是把骨架和网格绑在一起——这就是蒙皮(skinning):把网格的顶点绑定到骨骼上,使网格随骨骼运动而形变。绑定发生的那一刻,角色摆出的姿势叫绑定姿态(bind pose),工程上通常要求是 T-pose 或 A-pose——手臂张开、没有遮挡,方便软件判断"哪块皮肤归哪根骨头管"。
而权重(weights)定义的是这件事的细节:每个顶点受哪些骨骼影响、各占多少比例。为什么需要"比例"而不是"直接指定归属"?因为身体是连续的:肘部那个位置的皮肤,既不属于上臂,也不完全属于前臂——它同时受两者影响,才能在弯曲时平滑地"过渡"。如果每个顶点都只认一根骨骼,手臂弯曲时关节处就会出现折纸一样的尖角。
权重怎么算出来的?行业里有两条路:自动计算(软件按"顶点到哪根骨骼最近、几何上是否连续"等规则批量分配,常用热扩散一类的算法)和手动绘制(用一个画笔在模型上"涂"出影响范围,涂红的地方影响大、涂蓝的地方影响小)。自动绑定工具(下一节会集中介绍)省掉的正是第一步——但自动计算出来的权重几乎不可能一次就对,尤其是腋下、裆部、手指、衣摆这些"几何上互相靠近、功能上却互不相干"的位置。行业里有个专门的说法叫权重"渗漏"(weight bleed):不该管的骨骼把手伸到了别人的地盘上。
常见误区:权重不是"越平滑越好"
刚学权重的人容易走两个极端。第一个极端是"越平滑越好":把所有过渡带都涂得很宽,结果角色一动就像橡皮——这正是图 5-3 右侧最下面那条的情形。第二个极端是"越干脆越好":每个顶点只认一根骨骼,结果关节处出现尖锐的折角,像折纸人。
正确的目标是该软的地方软、该硬的地方硬。人体本身就是这样设计的:手肘、膝盖表面覆盖着柔软的皮肤和肌肉,过渡带应该宽一些;而骨骼突出、皮肤很薄的地方(如膝盖骨正面、手背指节),过渡带就该窄。所以专业的权重检查从来不是"看颜色均不均匀",而是把关节慢慢弯到极限位置,观察哪里塌陷、哪里尖角、哪里被别处拽动——这也是本章实践环节的第一个验收动作。
| # | 检查项 | 怎么查 | 不合格的表现 |
|---|---|---|---|
| 1 | 关节极限位置是否塌陷 | 把肘、膝、肩各自弯到最大角度看一眼 | 关节处出现明显凹陷或尖角 |
| 2 | 是否"牵一发动全身" | 抬手、抬腿时观察躯干与对侧肢体 | 身体被拽歪、另一只手臂跟着动 → 权重渗漏 |
| 3 | 每顶点影响骨骼数是否过多 | 查看权重的统计信息(多数工具可显示每顶点最大影响数) | 一个顶点被七八根骨骼同时影响,形变变得不可预测 |
| 4 | 权重是否归一化 | 检查权重和是否为 1 | 形变整体缩小或"缩水",动作幅度对不上 |
| 5 | 左右是否对称 | 做一次对称动作(如双臂同时抬起) | 左右表现不一致 → 模型本身不对称或权重计算有偏 |
| 6 | 衣物与头发等附属部件 | 单独检查衣摆、飘带、长发的权重 | 衣摆被"焊"在腿上,或飘带完全不受控地乱飞 |
| 7 | 面部与手指 | 做张嘴、握拳等小动作 | 五官错位、手指粘连——面部与手指通常需要专门的一套绑定 |
最常见的蒙皮算法叫线性混合蒙皮(linear blend skinning,LBS)。它的表达式简单得出奇:
把它翻译成人话:每一根影响该顶点的骨骼,都会提出一个"这个顶点现在应该去哪儿"的方案(Mᵢ·v),最后按权重做一次加权平均。这和本书第 1 章讲的"注意力 = 加权平均"是同一个数学动作——只是这里加权的是空间位置,那里加权的是语义信息。
这个式子还顺手解释了两件事。第一,为什么权重必须归一化:如果所有 wᵢ 加起来等于 0.8,相当于把顶点"缩小"了 20%,模型会整体缩水。第二,为什么权重渗漏会毁掉动作:一个本该只听手臂指挥的顶点,如果被分到了 0.3 的躯干权重,那么抬手时它会往"躯干给的方案"靠 30%,于是整块布料被拉扯——你在图 5-3 右侧最下面看到的那条"橡皮手臂",就是这么算出来的。
面部与手指:两个"绑定特例"
在进入下一节之前,先把两个"特例"交代清楚,免得你在实践中反复撞墙。面部是表情肌肉的战场:工程上通常用几十条混合形状(blendshape,把"微笑""皱眉"等形状作为变量做加权混合)配合少量骨骼来实现,几乎完全独立于身体绑定;手指是关节密度的战场:一只手五根手指、每根三节,加上手腕就是十几个关节,逐指的检测与权重是自动绑定里"最高配"的选项之一。多数通用自动绑定默认只保证手掌整体的姿态,逐指检测要看工具是否提供。
本章任务的策略很清楚:「举杯」这个动作不需要精细的手指与面部表演——整手握住酒杯、表情保持安静即可,把有限的时间预算投给"被观众看到"的部位(肩、肘、腰、衣摆),而不是投给看不见的手指关节。知道能力的边界在哪里,是工程判断的一部分:一个总是"在拇指上雕花、却让肩部橡皮化"的创作者,就是没有做这道取舍的人。
症状:小舟用网页工具给诗人角色做完自动绑定,随手让角色抬了一下右臂。结果不只右臂抬了起来——右半边衣襟被拽得向前凸出,胸口跟着变形,连左肩都轻微晃了一下。小月看了一眼:"像橡皮捏的。""像橡皮人"这个词,从此成了小组内部的固定代号。
成因:典型的权重渗漏。自动绑定算法在计算权重时,主要依据"顶点与骨骼的几何距离"和"表面连续性"。诗人的衣袖与躯干在几何上贴得很近,算法没有"生活常识"去判断"袖子该跟手臂走、而胸口不该跟袖子走",就把一部分躯干权重错误地分给了手臂骨骼。另一个加剧因素更隐蔽:第 4 章生成模型留下的内部相交面与分离部件——那些看不见的内部面让算法误以为"袖子"和"胸口"是同一片连续几何,于是放心地让它们共享权重。
处方:按"先修根、后修叶"的顺序做四件事。① 回网格:先在三维工具里删掉内部面、合并分离部件、确认法线朝外——网格本身不干净,权重永远算不对。② 限缩影响数:把"每个顶点最多受几根骨骼影响"这个参数调小(工程上通常留 2–4 根),从源头上砍掉远处骨骼的"长臂管辖"。③ 手工补刷:把渗漏区域用权重画笔重新涂一遍——衣襟刷给"手臂 + 胸腔",胸口刷回"躯干"。④ 做一次对称性复查:把两个手臂分别抬起,确认左右表现一致。
5.4关键帧与插值曲线:动画的"标点符号"
骨架搭好、权重调顺,角色就"能动"了。接下来是真正的动画问题:怎么让它动得好看?这一步的战场,从"骨骼与顶点"转移到了"姿势与时间"。
前面说过,动画师不逐帧画,而是摆关键帧(keyframe)——也就是关键姿势——中间交给计算机插值。那么问题就变成了:中间"怎么走",由谁决定?答案就在插值曲线(interpolation curve)里。这是本章最重要的一个可调项,因为它决定动作的"重量感"与"生命感",而不是动作的"正确与否"。
曲线为什么能决定"重量感"?用一个生活中的例子就能讲明白:电梯启动时会先"缓一下"再加速,快到楼层时又会"缓一下"再停稳;而如果没有这个缓冲、匀速直上直下,坐在里面的人会觉得像被机械臂拎着走。物理世界里,物体从静止到运动、从运动到静止,都需要克服惯性,所以速度变化必然有一个"渐入渐出"的过程——动画师把这个过程复刻到曲线上,观众的大脑就会自动解读出"重量"。
| 类型 | 它规定什么 | 典型用途 | 常见误用 |
|---|---|---|---|
| 线性 linear | 两个关键帧之间匀速过渡 | 机械运动、传送带、匀速旋转(如车轮、钟表指针) | 用在人物动作上——人几乎不做匀速运动,一用就"假" |
| 缓入 ease in | 从一个姿势"慢慢启动",加速进入下一个 | 物件开始移动、人物起步、重物被推动 | 用在"急停"上——该减速的地方反而加速了 |
| 缓出 ease out | 快速接近目标,再"慢慢停下" | 物件到位、人物收势、抛出的东西落定 | 用在"猛拉"上——该爆发的地方显得软绵绵 |
| 缓入缓出 ease in out | 两端慢、中间快,是最像真人的默认款 | 绝大多数肢体动作、相机运动 | 所有段落都用它 → 节奏平淡,没有快慢对比 |
| 步进 step | 保持当前值不变,到下一关键帧瞬间跳变(阶跃/常数) | Blocking 阶段摆姿势、定格动画、机械的"咔哒"感 | 忘了在 Splining 阶段换成曲线 → 成片一闪一闪 |
| 自动 / 钳制 / 自由 / 平滑 auto / clamped / free / smooth | 控制"切线手柄"——即曲线在关键帧处的陡峭程度与方向 | 精细调节某个关键时刻的加减速 | 把曲线调出"过冲与回弹"却不知道自己在做什么 → 关节诡异地抖一下 |
关键帧管"到过哪些姿势",曲线管"怎么过去"。姿势错了,是表演问题;曲线错了,是节奏问题——前者要回去重摆关键帧,后者只需要在曲线视图里拖两下手柄。分清这两类问题,你的返工效率会立刻上一个台阶:先判断"错在姿势还是错在节奏",再决定改哪里。
网页工具里的"曲线"在哪里
你可能会问:我用网页工具做动画,界面上根本没有曲线编辑器,这些知识还有用吗?有用,而且恰恰相反——理解曲线的原理,正是为了在"看不到曲线"的工具里也能判断问题。网页工具通常把插值简化成"关键帧列表 + 时间条 + 一两档缓动开关",你无法直接拖手柄,但你知道三件事:其一,任何一个关键帧的时间位置都在参与"节奏"的表达——把它前移或后移一两帧,观感就变了;其二,"缓动"开关的有无,决定了这段动作是否匀速——而匀速就是机械感的来源;其三,当你发现工具不给曲线控制时,最小可行的替代方案是加中间关键帧:想要"慢起",就在起点后不远处补一个离起点很近的姿势;想要"快冲",就让两个关键帧挤在一起。曲线调的是"数值怎么走",加关键帧调的是"数值在什么时候取什么值"——两者殊途同归,只是前者更省事、后者更笨但哪里都能用。
三段流程:Blocking → Splining → Polishing
有了关键帧和曲线,还需要一套"先后顺序"。行业里成熟的三段划分是:Blocking(关键姿势布局)→ Splining(在曲线编辑器里把步进式关键帧切换为曲线插值并清理曲线)→ Polishing(打磨、添加重叠与次级动作)。这套顺序在 Blender、Maya、3ds Max 的动画教学里高度一致,也是本章实践环节要照做的流程。
| 阶段 | 这一阶段要回答的问题 | 用什么插值 | 通过标准(自查) |
|---|---|---|---|
| Blocking 布局 | 这个动作"是什么"?观众能不能一眼看懂? | 步进(step) | 每个关键姿势截图出来都成立;去掉时间只看静帧,仍能读出情绪 |
| Splining 顺曲线 | 这个动作"快慢对不对"?哪里该慢、哪里该快? | 曲线(缓入缓出为主) | 没有匀速段落;关键处(发力、停顿)有明确的快慢对比 |
| Polishing 打磨 | 这个动作"有没有生命"?有哪些细节在出卖它? | 曲线 + 附加动画 | 衣摆与头发有延迟感;无穿模、无滑步、无高频抖动 |
| 循环与交接 | 这段动画能不能接上别的片段? | 出入范围(循环/往返) | 首尾帧姿态可衔接(循环动作);导出格式与命名符合下游要求 |
除了曲线,动画软件里还有一个常被忽视的工具叫摄影表(Dope Sheet):它不显示曲线的形状,只显示"每个关键帧落在第几帧"。它的用处是整体调时间——比如把一段 12 帧的动作整体拉长到 16 帧,动作的姿势完全不变,但节奏慢了三分之一。此外,循环类动作(走路、呼吸、待机)还要设置出入范围类型:循环(Cycle)、往返(Ping-Pong)等。这些概念在 3ds Max 一类软件的动画教学里是标准内容,你在网页工具里遇到"循环播放""镜像重复"这类选项时,对应的正是它们。
5.5IK 与 FK:两种"让手动起来"的方式
摆姿势时,动画师面对一个根本性的选择:是转关节,还是拖手?前者叫 FK(正向运动学,forward kinematics),后者叫 IK(反向运动学,inverse kinematics)。名字很唬人,但用一句话就能说清:FK 是"我转关节,手自己跟过去";IK 是"我拖手,关节自己转过来"。
FK 的思路和你在 5.2 节学的运动链完全一致:转动肩膀 → 上臂动 → 带动前臂 → 带动手,运动从链条根部逐级向外传递。动画师需要自己在心里估算"肩膀转 30 度、肘部再转 45 度之后,手会落在哪里"。IK 反过来:先把"手"这样的链条末端(术语叫末端效应器,effector)拖到目标位置,再让软件反解——"要让手放到门上,肩膀、手肘、手腕各需要多少角度?"
那什么时候用哪种?判断标准其实很朴素:你关心的是"关节怎么转",还是"手(脚)落在哪"?挥手、走路时摆手这类动作,动作的"味道"恰恰在关节的角度变化上——用 FK 逐关节调节奏更直接。而"手按在琴键上""脚踩在台阶上""左手扶住栏杆"这类要求末端精确对位的动作,用 IK 把末端"钉"住再动身体,会省掉大量试错。传统动画里有一条经典手法叫"固定末端":先把脚"钉"在地上,再让髋部与上身表演——这在三维里通常就是用 IK 或专门的"脚锁定"功能实现的。
| 维度 | FK 正向运动学 | IK 反向运动学 |
|---|---|---|
| 操控对象 | 每个关节的旋转 | 链条末端的(位置与朝向) |
| 运动传递 | 上动下随:转肩带动整条手臂 | 下动上随:拖手,肩肘跟着"想办法" |
| 适合的任务 | 挥臂、摆手、走路的腿部摆动、一切看重"角度节奏"的动作 | 手扶、脚踩、按压、抓握——一切要求末端精确对位的动作 |
| 不适合的情况 | 手必须停在某处不动——你会发现怎么调都差一点 | 末端的目标位置本身就在大幅运动——反解会"发抖"或超范围 |
| 常见工具 | 直接旋转骨骼(多数软件默认) | 求解器:3ds Max 的 HI / HD / IK Limb Solver;Blender 的 IK 约束;UE5 的 IK 节点 |
| 注意事项 | 逐级累积,很难"一眼定位"末端到达点 | 可能无解(目标太远)或多解(肘朝上/朝下)——需要额外控制;不要过度使用 IK |
| 导出的坑 | —— | 导出前通常要执行烘焙动画(Bake Animation),把约束与 IK 解算结果固化成逐帧的 FK 数据,否则引擎无法正确重现 |
把一条手臂简化为两根直棒:上臂长 L₁、前臂长 L₂,肩在原点,手要到达距离肩为 d 的目标点。软件是怎么反解的?答案是一百多年前就写进教科书的余弦定理:
过程就是:由 d 与两边长求出肘的夹角 θ,再求出整个手臂的朝向,两个关节的角度就都定下来了。这个式子还顺手解释了 IK 的两个"脾气":
- 够不到就无解。三角形的两边之和必须不小于第三边(L₁ + L₂ ≥ d)。若目标点比手臂还远,式子里的括号值会超出余弦的取值范围——软件只能"放弃":要么伸直手臂"指向"目标(明显够不到),要么拉伸骨骼(形变失真)。这就解释了为什么把脚"钉"在地上的时候,腿长的角色一旦比例对不上就会露馅。
- 够得到也未必唯一。同样的三角形,肘可以朝上弯,也可以朝下弯——数学上有两个解。所以专业的 IK 设置里都配有一个"极向量/控制点"(pole vector)来告诉软件"肘朝这边"。动画里这个手肘方向的瞬间翻转,观众一眼就能看出来,是常见的翻车点之一。
最后回到实践:IK 主要是动画时的工具,不是交付时的数据。绝大多数游戏引擎与下游工具期望拿到的是纯粹的关键帧数据,因此在导出前把 IK"烘焙"成 FK 是标准工序。你在网页工具里看不到这两个词,但只要它提供"把手拖到某处"或"脚部锁定",背后都是同一件事。
5.6动画十二原则:给眼睛配一把尺
现在你已经能让角色动起来,也能让它动得"技术正确"。但技术正确和"好看"之间还有一道鸿沟,跨过这道鸿沟的通行证,是 1981 年由两位迪士尼动画师 Ollie Johnston 与 Frank Thomas 在《生命的幻象》(The Illusion of Life: Disney Animation)中总结的动画十二原则。这十二条最初来自手绘二维动画的经验,但它们描述的是"人类大脑如何读懂运动"——因此对三维动画、对 AI 生成的动作,一样适用。
本书不对十二条平均用力。作为数字媒体创作者,你需要的是把其中一部分变成质检员的眼睛:在检查一段 AI 生成的动作时,能一眼看出"哪里不对劲"。下面先给全貌,再逐条讲与检查最相关的几条。
先讲两条最"救命"的:预备动作与跟随重叠
如果一段 AI 生成的动作让你觉得"哪里怪但说不上来",十有八九是这两条缺失导致的:
预备动作(anticipation):在做一个大动作之前,先向反方向做一个小动作。跳起来之前先下蹲、出拳之前先收拳、举杯之前先把身体微微后仰。它的作用有两个:物理上,它是蓄力;心理上,它给观众一个"预告",让观众提前半拍做好准备。没有预备动作的动作,在观众眼里就像"凭空发生的"——不是不自然,而是"没有重量"。检查法:放慢速度看动作起点,问自己"它出手之前,有没有那一瞬间的反向蓄力?"
跟随与重叠(follow through and overlapping action):主体停下来之后,附属物(衣袖、头发、飘带、末梢)还要"余势"继续运动一段,然后才慢慢停住;同时,身上各部分的运动在时间上有先有后——上身先动、衣摆后跟。这一条的物理根源是惯性:轻的东西比重的东西"反应慢、停得晚"。在三维里,它对应骨骼链末端的延迟旋转、以及附加物理模拟。检查法:"角色的手停下来之后,袖口是不是'啪'地立刻静止了?"——是的话,这段动作就缺一口气。
其余相关条目:从"看得到"到"看不出"
弧线(arcs):人体的关节做旋转运动,因此手、脚、头的运动轨迹天然是弧线。AI 生成的动作若出现折线式的轨迹(比如手在空中"拐直角"),多半是插值或姿态重建出了问题。检查法:在软件里打开运动轨迹显示,或者录屏后逐帧看手的路径。这条与下一节的重定向问题直接相关。
时间节奏(timing):同一个动作,用 8 帧做完和用 24 帧做完,传达的情绪完全不同——快等于果断、紧张;慢等于沉重、迟疑。这也是 5.4 节曲线的作用所在。检查法:蒙住画面只看"每一段各占多少帧",把数字写下来,问自己"这个时间分配讲得通吗?"
次级动作(secondary action):为表演加戏的小动作——说话时的手势、呼吸时的肩膀起伏。它与主要动作的关系是"烘托而非抢夺":好的次级动作让主表演更清楚,坏的次级动作会分散注意力。检查法:"我的眼睛有没有被不该动的地方吸引走?"
夸张(exaggeration):把特征放大到超过真实,让观众读得懂。注意夸张要"有分寸、有一致性":卡通角色可以压得很扁,写实角色夸张的是分寸与节奏;同一个角色的夸张程度要在全片保持一致,忽大忽小会显得失控。挤压与拉伸是最典型的夸张手段,但它是软组织角色的特权——硬表面角色(机器人、家具)上用挤压拉伸,效果反而是灾难。
把十二原则里剩下的几条一次说完,让"速查图"变成真正能用的知识。表演布局(staging)关心的是"观众能不能看清":同样的动作,从哪个角度看、剪影清不清楚、有没有被杂物遮挡。三维里它的对应检查非常干脆——定格截图,眯起眼睛看剪影:如果你自己都要猜"这只手在干嘛",观众更看不清。顺序法与姿势法(straight ahead / pose to pose)是两条制作路线:前者从头到尾逐帧推进,自由但难控制;后者先摆关键姿势再补中间,可控、适合叙事性动作。三维的主流工作流(Blocking 起步)就是姿势法。扎实的造型(solid drawing)在手绘时代指形体、比例与透视要立得住;到了三维,它被"继承"成了本章前半部分的工作——模型合格、权重干净、形变不塌,就是三维版本的"造型扎实"。吸引力(appeal)则不是一项独立技术,而是其他十一条到位之后的副产品:观众愿意看完第一遍、还想看第二遍,就说明它存在。检查法朴素得近乎残酷:放给同伴看,观察他的眼睛有没有走神。
| 原则 | 三维里的实现手段(来自业界常用做法) | 检查时问自己 |
|---|---|---|
| 挤压与拉伸 | 晶格变形器、混合形状(morph)、骨架上缩放特定部位 | 软的东西该变形的地方有变形吗?硬的东西是不是被错误地压扁了? |
| 预备动作 | 在关键帧序列前段插入反方向的关键姿势;用 FK 摆出蓄力姿态 | 动作起步前一瞬间,有没有反向蓄力? |
| 跟随与重叠 | 骨骼链末端的延迟旋转、附加物理模拟(毛发、衣摆) | 主体停下后,末端有没有"余势"再停? |
| 缓入缓出 | 曲线编辑器里的切线调节(自动/钳制/平滑等) | 有没有哪一段在匀速运动?发力点是否干脆、收势是否柔和? |
| 弧线 | 观察运动轨迹;用 IK 时检查末端路径;修插值曲线 | 手、脚的轨迹是弧线还是折线? |
| 次级动作 | 独立控制的表情、手势、衣摆骨骼层 | 小动作是"加戏"还是"抢戏"? |
| 时间节奏 | 摄影表整体调帧距;曲线局部的快慢对比 | 把每段的帧数写下来,这个分配符合你要的情绪吗? |
| 夸张 | 幅度与停顿的放大;禁止在硬表面角色上滥用变形 | 夸张的程度在整段里一致吗?有没有超出角色允许的形变范围? |
有人会问:这些是手绘时代的经验,对 AI 生成的动作还有意义吗?恰恰更有意义。因为 AI 生成动作时,学到的是"数据中出现频率最高的运动模式"——它能生成正确的走路、正确的挥手,但它不会主动替你想"这个角色此刻的表演该怎么设计"。预备动作、次级动作、夸张,本质上是表演决策而不是运动规律;决策必须由人来做。这解释了本章的一句常挂嘴边的话:AI 动作给你一个"会动的角色",把它变成"会演戏的角色",是你的工作。
5.7运动条件与动作重定向:把动作"翻译"到另一个角色身上
动作重定向在两章里各出现一次,分工是这样切的:本节只回答"为什么能搬、什么条件下搬得动"——四类前置条件、翻译类比、以及"旋转可搬、位置要换算"这条量纲直觉;第 6 章 §6.5 回答"具体怎么搬"——骨架映射、比例适配、足部锁定这三道关,以及导出落地与失败排查。已经读过第 6 章的同学,可以把本节当作它的"原理注脚";还没读的,请把它当成上路前的执照。
到这里,本章的技术部分只差最后一块,也是本章牵向下一章的接口:你拿到的动作数据,往往不是你这个角色的。Mixamo 的走路、CMU 数据库中真人的跑步、HY-Motion 生成的"举杯"——这些动作都长在别的骨架上。把它们迁移到你的角色身上,这个过程叫动作重定向(motion retargeting)。
先回答一个前置问题:一段动作数据,要满足什么条件才能顺利地被套用?这就是"运动条件":
- 条件一骨架命名规范对得上。动画数据本质上是"每根骨骼在每个时刻的旋转"。如果源骨架叫你
LeftForeArm、目标骨架叫forearm_L,软件不知道它们是一回事,重定向就无从谈起。这就是为什么 Mixamo 兼容的骨骼命名(Tripo、Meshy 等工具都采用)有工程价值——它相当于给跨工具重定向装了一个"通用插头"。 - 条件二比例相似度够高。命名解决"谁是谁",比例解决"换个尺寸是否还成立"。同样 45 度的髋部旋转,放在腿长 0.9 米的角色上脚刚好落地,放在腿长 0.7 米的角色上就够不到地。源骨架与目标骨架的比例差距越大,需要人工修正的地方就越多。
- 条件三帧率与时间基准一致。源动作是 30 fps 还是 24 fps、有没有做过时空缩放,都直接影响套用后的速度感。多数工具会自动处理,但处理错时症状很怪:动作看起来"快半拍"或"像开了慢放"。
- 条件四根运动(root motion)的约定相符。动作数据里是否包含"角色整体位移"?有的动作原地蹬腿(in-place,位移交给程序控制),有的自带位移轨迹(root motion)。混用两者,会出现"原地踏步却位置漂移"或"该前进却在原地跑"。
四个条件满足得越好,重定向就越像"即插即用"。而重定向本身,可以用一个精确的类比来理解:它像翻译——把一句用"源骨架"这门语言写成的动作,翻译成"目标骨架"的语言。翻译的四个步骤,对应重定向的四个环节:
重定向最反直觉的一点是:旋转可以直接搬,位置必须换算。为什么?
因为"人体怎么转动关节"这件事,与身高无关。一个人跨步时髋部转 30 度、膝盖转 20 度,这个"姿态描述"在高个子和矮个子身上是同一套语言——旋转描述的是"朝向的变化",是一个无量纲的量,所以只要骨架的拓扑(哪根骨骼连着哪根)对应得上,角度的数值可以直接平移过去。
而位置是有量纲的。骨骼长度不同,同样的角度会把末端送到不同的地方——这不是软件"没算对",而是几何上必然如此。必须按比例重新换算的东西包括:骨盆的高度与起伏(决定腿是伸直还是弯曲)、步幅与前进速度(决定脚踩在哪里)、以及所有以世界坐标表达的目标(脚的目标点、手抓取的位置)。
做一个最小化的算例:源角色腿长 0.9 米、一步跨 0.7 米;目标角色腿长 0.7 米。若照搬同样的髋部与膝盖角度,目标角色的脚只能落到约 0.55 米处——每步比"应该在的位置"短了 0.15 米。在屏幕上,观众看到的不是"腿短",而是脚踩在地面上的那段时间里还在向前蹭:这就是滑步。修它的办法,正是"意译":保持动作的感觉(节奏、幅度关系)不变,把落点与位移重新定标。
症状:小舟从动作库给诗人角色套了一段"走路":从背后看挺像回事——摆臂、迈步都齐全。可一放到地面上,脚底像踩在冰面上滑;切到侧视再细看,支撑脚落地后还在缓缓前移。换了一段"拱手作揖",问题更严重:手腕直接穿进了胸口,衣袖从肋部"长"了出来。
成因:两个问题同源——源骨架与目标角色的比例不匹配。动作库里的走路来自一个腿长、髋宽都是"标准成人"的角色;诗人角色是从第 4 章的三维生成流程来的,比例有自己的脾气(略瘦、臂展短一点)。于是:① 步幅照搬,但腿长不同 → 落点对不上,脚在地面上滑动;② 手臂弯曲的姿势照搬,但臂展与胸廓厚度不同 → 手腕的路径切进了胸腔。注意,两个骨架的命名是兼容的(条件一满足),所以才"套得上"——这恰恰说明:套得上不等于套得对。
处方:按"先动因、后症状"的顺序处理。① 修步幅:在重定向设置里按腿长比例缩放位移与步幅;若工具不提供,手动把"脚落地"的关键帧向前挪,让支撑脚在整个支撑相里保持不动(脚锁定)。② 修路径:把穿模的手腕关键帧向外微调,或对穿模段使用 IK 把手腕约束在体表之外,并检查手肘的极向量方向。③ 修节奏:比例调整后动作的时长感会变,回到曲线视图检查关键帧间距。④ 兜底判断:如果一段动作库的体型假设与你的角色差异过大(比如巨人动作给小个子),最好的处方可能不是修——而是换一段动作,或者自 K 关键帧。
经验值:行业实践中,重定向后"完全正确"的比例并不高;把"修好滑步与穿模"当作套用动作库后的必经工序,而不是意外事故——心态对了,返工就不痛苦。
重定向的「操作版」——三道关怎么过、脚怎么锁住、导出前查什么——见 第 6 章 §6.5;那里还会给出「不想自己拍」的三条现成动作路线。
| 症状 | 背后的原因 | 对策 |
|---|---|---|
| 脚在支撑相滑动(滑步) | 步幅/位移按源腿长,未按目标腿长定标 | 按腿长比例缩放位移;用脚锁定把支撑脚钉住;重排落地关键帧 |
| 脚陷进地面或悬空 | 骨盆高度照搬源数据 | 调整根骨骼高度;对双脚使用 IK 约束到地面;检查脚掌的滚动 |
| 肢体穿模(手穿胸口、臂穿衣摆) | 臂展/躯干厚度不同,路径直接照搬 | 外移关键帧;用 IK 约束末端;加"最小安全距离"检查 |
| 动作幅度看起来"缩水"或"过冲" | 两侧比例不同导致同样的角度产生不同观感 | 按需整体缩放旋转幅度;回到曲线视图修节奏 |
| 动作"快半拍"或像慢放 | 帧率基准不一致,或时空缩放被误用 | 统一时间基准(如 30 fps);按实际时长重新校核关键帧 |
| 原地踏步却位置漂移,或该前进却在原地跑 | 根运动约定不符(in-place 与 root motion 混用) | 确认下游要哪种约定;导出时选择匹配的选项;该去掉的位移要去干净 |
| 手肘/膝盖瞬间"翻向"另一侧 | IK 多解跳变,极向量缺失或目标越界 | 补极向量控制;检查目标点是否超出可达范围(L₁+L₂ ≥ d) |
| 循环动作在接缝处"抽一下" | 首尾帧姿态与曲线不匹配;数据未做循环裁剪 | 对齐首尾关键帧;把循环外插设置为 cycle;必要时手动重排接缝处的两三个关键帧 |
5.8AI 工具现状:绑定、文生动作与动作库
本章前面所有原理,此刻都落到一个实际问题上:这些工作,今天有哪些工具能替我做、替到什么程度?答案分成三块:自动绑定(让骨架长出来)、文生动作(让动作长出来)、动作库与公开动捕数据(让动作"借"过来)。这三块恰好覆盖了传统管线里最耗时的环节,也正是行业对 AI 期望最集中的位置。
5.8.1 自动绑定:把手工业变成"秒级 + 验收"
回忆 5.3 节的场景:手工绑定的流程是"重拓扑 → 手动逐关节放置骨骼 → 逐顶点刷权重 → 摆极限姿势测试",一个熟练的绑定师也往往要花数小时到数天。自动绑定工具把中间两段变成了秒级到分钟级的自动流程:上传网格(T-pose 或 A-pose)→ 用计算机视觉检测关节位置(先进一些的工具还会输出每个关节的置信度)→ 拟合一套标准骨架 → 计算蒙皮权重 → 导出带骨架与权重的 FBX/GLB。这正对应本章的输入条件——那些标准骨架几乎是同一个规格:例如 Kinetiq Engine 拟合的骨架含 Foot→Ball→Toe 的完整脚链,可选逐指手部检测;auto-rig-web 用 ONNX 视觉模型 + WebGPU 在浏览器本地跑出标准 19 关节双足层级;AccuRig 2.0 提供 19 关节身体骨架加独立手指骨架。
下表汇总了检索到的自动绑定工具。需要特别说明来源性质:关于 Mixamo 现状的对比信息主要来自 Meshy 的博客——它们是竞品的口径,教材引用时如实标注。
| 工具 | 形态 | 能力要点 | 免费额度 / 限制 |
|---|---|---|---|
| Mixamo(Adobe) | 网页 | 免费的浏览器端标准双足人形最快路径;约 2,500 个免费动捕片段 | 据竞品(Meshy)对比:2015 年 Adobe 收购后进展停滞,2025 年 6 月曾发生多日宕机;商业许可条款需细读 |
| Meshy | 网页 | 浏览器端自动绑定;人形、四足与智能检测;构建完整骨骼层级;约 30 秒计算蒙皮权重;Mixamo 兼容骨骼命名;600+ 动画预设;导出带骨架与权重的 FBX/GLB | 免费 100 credits/月,无需信用卡;免费输出标 CC BY 4.0(需署名) |
| Tripo Studio | 网页 | 一站式工作区:生成角色并原地自动绑定(T-pose,"Mixamo-ready");UniRig 一键绑定含完整骨架与蒙皮权重,覆盖双足/四足/多足;导出 GLTF/GLB、FBX | 免费 200 credits/月;条款保留宽泛权利——商用角色建议付费档或书面确认 |
| Kinetiq Engine | 网页(客户端) | 一键 Auto-Rig;关节检测给出置信度;骨架含 Foot→Ball→Toe 完整链;可选逐指手部;"no-bleed" 蒙皮权重;可重定向 Mixamo/VRM 文件;导出 FBX/GLB/BVH 等 | 绑定与预览免费;导出需 Starter 档;v1.1 于 2026 年 6 月发布 |
| auto-rig-web | 开源(浏览器本地) | 零点击绑定:上传静态 gltf 即得 IK-ready 蒙皮网格(毫秒级);标准 19 关节双足层级;程序化蒙皮权重;含 CCDIK 求解器 | 开源免费;无需服务器、无需上传 |
| Kinemo | 网页 | 面向非人形(龙、机器人、六足怪物):通用自动绑定、文生动作、骨架/关键帧编辑器 | 有免费 credits |
| AccuRig 2.0 | 桌面(免费) | 19 关节身体骨架 + 独立手指骨架;导入 OBJ/FBX,导出 FBX/USD,含主流引擎预设;可浏览/重定向库存动画 | 需免费账号才能导出;免费版限单网格;面部绑定与权重编辑需付费工具 |
| Rigify | Blender 插件 | 基于 meta-rig 手工搭骨架,含 FK/IK 控制 | 免费;不是自动检测工具——需要手工搭建与动画,适合学习骨架结构 |
给本章实践的一条结论:纯网页、免费、且能完成"上传网格 → 得到带权重的骨架"这条链的候选,是 Meshy、Tripo Studio、Kinetiq Engine 与开源的 auto-rig-web;但它们都不能完全替代 Mixamo 的免费动捕库——绑定能力可以比 Mixamo 更强,动作库不行。所以课程任务采用"组合拳":好一点的绑定用新工具,找动作先去 Mixamo。另外注意许可证差异:免费档常带 CC BY 4.0 署名要求,条款也可能"保留宽泛权利"——课程作业引用时按第 1 章"三查"的习惯记录来源与授权;商用角色则务必付费或书面确认。
5.8.2 文生动作:用一句话生成动作
如果说自动绑定解决"骨架从哪来",那文生动作(text-to-motion)解决的是"动作从哪来"。你输入一句人话——"缓慢抬起右手举杯,抬头看月亮"——模型输出一段可以直接用在角色上的骨骼动画。这个方向信息最完整的中文生态模型,是腾讯混元的 HY-Motion 1.0。
| 项目 | 内容 |
|---|---|
| 是什么 | 文生 3D 人体动作生成模型,基于扩散 Transformer(DiT)+ 流匹配;官方称是首个把文生动作领域的 DiT 扩展到十亿参数级别的模型 |
| 发布节奏 | 2025-12-30 发布推理代码与预训练模型(HuggingFace / 官网);2026-01-08 多家媒体报道开源;2026-01-29 发布 SSAE 评测(一种基于视觉语言模型评估生成动作语义对齐度的方法) |
| 模型库与硬件 | HY-Motion-1.0:1.0B 参数,最低约 26 GB 显存;HY-Motion-1.0-Lite:0.46B,最低约 24 GB 显存 |
| 三阶段训练 | ① 3000+ 小时多样化动作数据大规模预训练 → ② 约 400 小时精选高质量 3D 动作数据微调 → ③ 基于人类反馈与奖励模型的强化学习 |
| 数据管线 | 融合单目视频动捕、光学动捕与艺术家手 K 动画,统一重定向到标准骨骼、清洗为 30 fps 切片;标注走"渲染 → 视觉模型初标 → 人工校验 → 大模型结构化扩写"的闭环 |
| 动作覆盖 | 基础移动、日常生活、社交休闲、健身户外、体育竞技、游戏角色动作——六大领域、200+ 细分动作类别 |
| "智能动作导演" | LLM 模块负责改写用户指令并估计动作时长,把模糊描述转成"结构化英文描述 + 精确时长" |
| 技术规格 | 201 维动作特征、30 fps;文本编码器为 Qwen3-8B + CLIP-L 句嵌入;Euler ODE、50 步采样、CFG scale 5.0 |
| 接口与集成 | 支持 macOS / Windows / Linux;提供命令行批量推理与 Gradio 界面;生成的动画可接入 Unreal Engine、Unity、Maya、Blender |
| 明确不支持(官方) | 非人形角色;情绪、服饰与外观属性;场景或镜头角度;多人动作;循环或原地动画 |
| 许可证 | tencent-hunyuan-community(HuggingFace 标为 license: other)——使用前读条款原文 |
| 社区生态 | 已有社区工具包可把生成动作经 SMPL ↔ MMD 重定向导出为 VMD(用于 MikuMikuDance 一类的应用) |
把上面这张表读成一句实践建议:文生动作适合生成"单人的、不带位移的、几秒钟的"表演片段——这恰好就是本章主线任务(举杯邀月)的形状。而"循环的走路""多人对打""带情绪的表演"不在它的能力圈里,需要换工具或换思路。
5.8.3 动作库与公开动捕数据:不生成,直接"借"
第三块资源是"现成的动作":预录好的动捕片段库。它比文生动作老得多,但至今不可替代——因为动捕数据是"真人的真实运动",自带全部微妙的重量感与习惯动作。教材的任务是教会你挑库、读许可、知道数据要加工。
| 资源 | 规模 | 格式 | 许可与使用要点 |
|---|---|---|---|
| CMU MoCap Database | 2,605 个 trial,6 大类 23 子类(走路、体育、日常活动、交互) | 原始 ASF/AMC;广泛以 BVH 分发 | 免费用于所有用途(含商业产品),但不可直接转售(转换格式后也不行);需按规范致谢 |
| Mixamo(Adobe) | 几百个动画(移动、战斗、交互) | 引擎兼容的骨架动画 | Adobe CC 条款,商业许可需细读;预解算、循环就绪、引擎兼容,适合原型与占位符 |
| cgspeed 转换版 | 同 CMU | 转 3ds Max / MotionBuilder 的 BVH | 许可同 CMU;免去手工转换 |
| HuggingFace CMU 动捕库(FBX 版) | 2,548 个 FBX | FBX | 许可同 CMU;仅骨骼无网格、含根运动、无手指动画 |
| GitHub CMUMocap | CMU 数据的 Unity 版 | Unity humanoid 动画 | 许可同 CMU;可直接用于 Unity |
读这张表要读出"代价"。CMU 数据的许可堪称慷慨(免费、可商用、可修改,只要不转售),但它的数据是研究器材的原始输出:无引擎骨骼绑定、无循环裁剪、无脚部固定清理——17 关节层级且命名非标准,脚趾与手部关节有噪声(手指与拇指数据实际未采集)。把它变成可用的产品素材,要经过 BVH→FBX 转换、重定向到引擎骨架、修脚部滑动、裁剪循环点这四道加工。这就是"运动条件"(5.7 节)的现实版本:动作数据的许可成本很低,加工成本才是大头。而 Mixamo 恰好相反:动捕出身、预解算、循环就绪、命名标准,代价是覆盖面薄(标准移动与基础战斗之外内容少)且多年未更新。
5.8.4 选路:你的任务该用哪块拼图
三块拼图各有脾气,选错了工具,后面所有时间都在还债。给一张最简的决策树,遇到新任务时按顺序问三个问题:
第一问:角色是人形吗?不是——龙、机器人、六足怪物这类非人形角色,文生动作明确不支持(模型是按人体骨架训练的),需要找面向非人形的绑定与动画工具,或在三维软件里手 K。是——进入第二问。
第二问:动作需要"循环"或"带位移"吗?走路、跑步、待机这类要无缝循环的移动,或者要精确控制前进距离的位移动作——文生动作不支持循环与原地动画,动作库才是本命(库里的片段本身就是"循环就绪"的)。而"单人的、几秒钟的、原地的小表演"(招手、鼓掌、举杯)恰好是文生动作的主场。
第三问:动作要和环境/道具精确交互吗?要——手扶栏杆、脚踩台阶、按住按钮,人工参与的成分最高:要么用动作库里带交互的片段再精修,要么直接 K 关键帧,用 IK 把接触点"钉"住。不要——回到第二问的结论即可。
三个问题的答案组合起来,就得到本章实践环节的标准路线:人形 + 单人短表演 + 无环境交互 = 文生动作;人形 + 循环移动 = 动作库;带交互或非人形 = 人工为主。把这棵决策树抄进你的创作档案——它比"哪个工具最强"这个问题有用一百倍。
工具厂商们乐于宣传的量级数字:Meshy 官方口径称"过去需数周、花费 1000 美元的 3D 资产,现在 2 分钟、1 美元";其上层的自动绑定约 30 秒计算蒙皮权重;Tripo 的 Smart Mesh 号称约 2 秒出游戏就绪拓扑。请务必带着"来源性质"读这些数字——它们是企业自称或券商测算,口径各异(算不算人工时间?算不算失败重试?算不算后续修复?)。
本课程希望你们记住的是这些数字没有包含的部分:一次自动绑定后,验收权重、修渗漏、修滑步、修穿模、对齐口型与道具的时间——本章的失败诊所与动手实践,花的主要就是这笔时间。工具的贡献是把"从 0 到 1"压缩到分钟级;"从 1 到能交付"这一段,目前依然是人的工作时间,而且是最需要审美判断的那一段。
5.9材质与缺陷修复:把角色"体检"合格再动起来
现在请把视线从"动作"暂时移回"模型"。因为它们马上要合体了——而在合体之前,有一个残酷的经验事实:
动画会放大一切问题。静态时看不太出的接缝、拉伸与错位,一进入动画就会"活"给你看:肩部的图案在抬臂时被扯长,腰带的边界在转身时裂开。一句话——静态检查通不过的模型,动起来一定更糟。所以专业管线里,"绑定前体检"是一门必修课:网格、UV、贴图、法线,逐项过一遍,再交给绑定。
5.9.1 四块拼图:UV、法线贴图、PBR、色彩空间
第 4 章已经说明模型从哪来,本节补上"贴图怎么贴得对"。四块拼图分别是:
UV:把三维表面"摊平"到二维图上的展开图,相当于给角色做了一份"服装裁剪图"。所有贴图(颜色、细节、粗糙度)都要按这份裁剪图对应上去。UV 有两个关键工程量:间距(UV 岛之间要留出空隙,防止贴图过滤时"串味"——1K 贴图至少留 4 px,2K 至少留 8 px;烘焙用的贴图还要更大的 margin,工程上常取 16 px 以上)与纹素密度(贴图像素与实际表面的比例要全模型一致,否则脸上精细、手上模糊)。坏 UV 造成的拉伸与接缝,没有任何提示词能修。
法线贴图:用一张贴图记录"表面的朝向微变化",让低多边形模型看起来有高模的细节。它是"看起来的凹凸",不是真的把几何捏出来。两个实践要点:一是方向约定——不同软件/引擎对绿色通道的方向约定不同(OpenGL 约定与 DirectX 约定相反),用错约定的症状很典型:"凹陷看起来像凸起";二是别对它做 AI 去噪或重生成——法线贴图每个像素都必须是长度为 1 的向量,被"美化"过就废了。
PBR:一套"基于物理"的材质描述体系,把材质拆成几张各管一事的贴图:底色(反照率)、法线、粗糙度、金属度、环境光遮蔽等。它的好处是材质在各种光照下都"讲道理",是当代游戏与实时渲染的通行标准。各通道的"可靠度"在 AI 生成管线里差异极大,下表给出教材口径。
色彩空间:贴图不是"图",是"数据"。底色(反照率)与发光是给人看的颜色,按 sRGB 处理;法线、粗糙度、金属度、AO 是数值数据,必须按 Non-Color(线性)处理。把数据贴图当颜色贴图导入,粗糙度与深度就会整体偏掉——这是新手最常见的"材质发灰/发脏"原因之一。
| 通道 | 它控制什么 | 色彩空间 | AI 生成管线中的可靠度(工程经验) |
|---|---|---|---|
| 底色 Albedo | 物体本身的颜色与图案(不含光照) | sRGB | 相对最可靠,主要风险是多视角接缝与"光照被烘进颜色"(底下再打光会双重变暗) |
| 法线 Normal | 表面朝向的细节起伏 | Non-Color(线性) | 中等:结构常对,但方向约定与强度需人工核验;不能做 AI 去噪 |
| 粗糙度 Roughness | 表面反光的"锐利/模糊"程度 | Non-Color(线性) | 最差:生成值常整体偏差,只能当"参考",几乎都要手工重画关键区域 |
| 金属度 Metallic | 该处是金属还是非金属 | Non-Color(线性) | 很差:这是"分类"而不是"回归"问题,AI 常生成模棱两可的中间值——建议手工分区域画成接近二值的黑白 |
| 环境光遮蔽 AO | 环境光被遮挡的暗处(如腋下、折角) | Non-Color(线性) | 多由几何烘焙而来,与 AI 生成无关;注意不要与"烘焙进底色的阴影"重复叠加 |
| 高度 Height | 供重新烘焙法线/置换用的高度信息 | Non-Color(线性) | 中等:可用于细节迁移,但直接当置换会撑爆面数 |
不同引擎对通道的打包方式不同,认得出这几种常见变体就不慌:glTF 系将金属度与粗糙度打包在同一张图的蓝色与绿色通道;Unity 的"光滑度"= 1 − 粗糙度(数值相反,意思相同);Unreal 常把 AO、粗糙度、金属度打包在 R/G/B 三通道。本质上是同一套信息的不同装订方式——遇到"贴图丢通道"的问题,先怀疑打包方式,而不是怀疑 AI。
5.9.2 常见生成缺陷与"修复优先级"
接下来是本节的核心工具:一张"缺陷—症状—病因—处方"的对照表,以及一个决策顺序——修复优先级。先记住决策原则:从"根"修到"叶"。网格(几何)是根,UV 是干,贴图是叶:叶子上的问题,常常是树干注定的。
| 层 | 缺陷 | 典型症状 | 病因与处方 |
|---|---|---|---|
| 几何 | 破面与破洞 | 正面看完全正常,转过去背面藏着破洞;或表面出现"裂缝" | 单视图重建必须"幻觉"看不见的部分,背面容易出错。处方:从多角度看一遍模型;用网格修复(填洞、重网格化)工具处理;提供多视角输入可以显著减少此类问题 |
| 塌陷与凹坑 | 表面出现不该有的凹坑,或局部几何向内塌缩成一团 | 生成时的几何退化,或减面/重拓扑过度。处方:局部补面重建或回退到上一版;注意形变区(肩、肘、膝)的塌陷不能靠贴图掩盖——一旦弯关节就会原形毕露,必须回几何层修 | |
| 内部相交面与重复壳 | 表面看不出来,但绑定后权重乱、切片或物理模拟失败 | 生成算法在遮挡区留下的内部几何。处方:删除内部面、合并重复壳;导出前跑一次"水密/流形"自检 | |
| 面数失控 | 一个人形角色动辄五十万三角面;文件巨大、绑定卡顿、进不了引擎预算 | AI 生成默认追求"看得见的细节"。工程经验:人工清理后约降至十三万面,而游戏可用的角色通常只要几千到一万五千面。处方:重拓扑/减面,并优先保住形变区(肩、肘、膝、面部)的布线 | |
| UV | 拉伸与接缝 | 纹理上出现被拉长的图案;不同 UV 岛交界处有可见的缝 | UV 展开质量不足。处方:重展开;检查"显示拉伸"视图;把高度/法线类贴图烘焙时留足 margin(工程上常取 16 px 以上) |
| 纹素密度不均 | 脸上清晰、手上模糊 | 各 UV 岛比例不一致。处方:按统一标准(如每米 512 像素这一量级)核对;用"棋盘格"贴图目视检查 | |
| 法线 | 方向约定错误 | 凹陷看起来像凸起,或者整体"鼓起来" | OpenGL 与 DirectX 的绿通道约定相反。处方:在导入设置里切换约定或翻转绿通道 |
| "AI 美化"损坏 | 表面质感诡异、光照不对 | 对法线贴图做过去噪或重生成——法线像素必须是单位向量,任何"美化"都会破坏它。处方:从几何重烘法线,绝不单独处理法线贴图 | |
| 贴图 | 光照被烘进底色 | 模型在自己的场景里发暗、"发脏",暗部死黑 | AI 生成的贴图常自带光照与阴影(相当于"幽灵光源")。处方:把光照从底色中修掉(重绘暗部,或重新生成无光照版本)——否则和场景光照叠加后变"双重打光" |
| 金属度/粗糙度崩坏 | 该亮的金属灰扑扑,该哑的布料锃亮 | 两个通道本就是 AI 猜得最差的部分。处方:按材质分区手绘:金属度尽量二值化,粗糙度按"金属—布料—皮肤—陶瓷"等类别画,再补细节 |
症状:小月负责给角色贴图。她在正面花了两个小时:皮肤细腻、衣纹清楚、颜色也调顺了——正面堪称完美。然后在场景里转了一下镜头。背面上部有一块两指宽的破洞,边缘还向外翻着;右肩的贴图拉伸得像被扯过的贴纸;腰带的图案在接缝处对不上,错开半厘米。三个缺陷,一起亮相。
成因:三个症状对应三层原因。破洞属于几何层:单视图生成必须"幻觉"背面几何,这块区域正好是生成误差的堆积处——正面看着完全正确,背面藏着破洞,只有转过去看才发现,是单图重建最典型的失败形态。拉伸属于 UV 层:三角形被摊平时被强行拉开,图案自然被扯长。接缝错位属于贴图层:两个 UV 岛分了家,但图案需要跨岛连续——这种问题无法"事后修补",只能回到 UV 与投影阶段处理,比如在接近实际使用姿态下做投影,而不是在 T-pose 下做完再指望它跟着动。
处方:完整走了一遍修复优先级。① 几何层:转一圈检查全身(尤其是侧面与背面),把破洞填上、翻转的法线修正;② UV 层:重展开,统一纹素密度,留足间距;③ 法线层:重建后重烘法线;④ 贴图层:重绘背面受影响的区域,检查跨岛接缝的对齐。复盘结论(写进了小组笔记):拿到任何 AI 生成资产,第一分钟做三件事——转一圈看背面、对齐缩放与原点、开背面剔除看有没有"洞"。这三件事所花的六十秒,相当于后面两个小时的白工保险。
一个教学级的小实验,来自工具方帮助中心的公开建议:用"玻璃罐"一类提示词去生成三维资产,得到的网格往往需要大量修复——因为算法要同时处理透明、中空与复杂重叠元素;而这些恰恰是它的弱项。把提示词改为"陶瓷罐"(实体、简单、不透明)重新生成,成功率会显著提高。
这个实验的教育意义很直接:缺陷修复的第一道工序,其实是在提示词里完成的。当你准备把生成资产用于动画时,先问一句"我能不能把它描述得更'实体'、更简单"——把造型上"炫技"的部分留给后期手工,把生成留给它擅长的部分。同样的逻辑贯穿本章:材料与动作都遵循"先保证结构可靠,再追求细节丰富"。
5.10关键概念速查:本章的"词汇表"
本章的概念密度是全课程最高的一章。下表把散落各节的核心术语集中起来,供你在实践与复习时随时回查。用法建议:不求一口气背下来,而是在需要它的时候来查一次——概念就是这样长进脑子的。
| 类别 | 术语 | 一句话定义 | 小节 |
|---|---|---|---|
| 骨骼 与蒙皮 | 骨骼 / 骨架(armature / skeleton) | 一组按父子层级组织起来的关节;"armature"是 Blender 对骨架对象的称呼 | 5.2 |
| 关节自由度与限位 | 关节能绕哪些轴转动(自由度),以及转动的范围限制(限位) | 5.2 | |
| 绑定姿态(bind pose) | 绑定发生时的姿势,通常是 T-pose 或 A-pose,方便判定归属 | 5.3 | |
| 蒙皮(skinning) | 把网格顶点绑定到骨骼上、使网格随骨骼形变的过程 | 5.3 | |
| 权重(weights) | 每个顶点受哪些骨骼影响、各占多少比例;权重之和应归一 | 5.3 | |
| 权重渗漏(bleed) | 不该管的骨骼分到了别的部位的权重——"牵一发动全身"的元凶 | 5.3 | |
| 关键帧 与流程 | 关键帧(keyframe) | 动画师创建的关键姿势;中间帧由计算机插值生成 | 5.4 |
| 插值曲线 / 切线 | 决定关键帧之间"怎么走"的曲线与它在关键帧处的陡峭程度 | 5.4 | |
| 步进(阶跃) | 保持不动、到下一关键帧瞬间跳变——Blocking 阶段的标准插值 | 5.4 | |
| 摄影表(Dope Sheet) | 只看关键帧"落在第几帧"的视图,用于整体调整时间与间距 | 5.4 | |
| Blocking / Splining / Polishing | 关键姿势布局 → 顺曲线 → 打磨这三段标准流程 | 5.4 | |
| 循环与往返(cycle / ping-pong) | 循环动作的出入范围类型:首尾相接循环,或往返摆动 | 5.4 | |
| 动画十二原则 | 预备动作、跟随与重叠、缓入缓出、弧线、时间节奏等十二条运动观感法则 | 5.6 | |
| IK / FK 与重定向 | FK 正向运动学 | 转关节、运动沿链条逐级传递:输入角度,输出位置 | 5.5 |
| IK 反向运动学 | 把链条末端拖到目标、反解各关节角度:输入位置,输出角度 | 5.5 | |
| 烘焙动画(Bake Animation) | 把约束与 IK 的结算结果固化成逐帧的 FK 数据,导出前必做 | 5.5 | |
| 运动条件 | 动作数据能被顺利套用的前提:命名、比例、帧率、根运动约定 | 5.7 | |
| 动作重定向(motion retargeting) | 把动作从源骨架"翻译"到目标骨架:旋转可搬,位置要换算 | 5.7 | |
| 材质 与修复 | UV 与间距 / 纹素密度 | 表面到二维的展开图;岛间要留空隙,像素与面积之比要全模型一致 | 5.9 |
| 法线贴图 | 记录表面朝向微变化的贴图;注意方向约定,禁止 AI 去噪 | 5.9 | |
| PBR | 基于物理的材质体系:底色、法线、粗糙度、金属度等分通道描述 | 5.9 | |
| 色彩空间 | 颜色类贴图按 sRGB、数据类贴图按 Non-Color 导入 | 5.9 | |
| 重拓扑 | 把生成网格整理成面数合理、形变区布线合格的可动网格 | 5.9 | |
| 修复优先级 | 几何 → UV → 法线 → 贴图,从根修到叶,顺序不可反 | 5.9 |
5.11动手实践:「举杯邀月」从绑定到交付
本周三个学时,两个用于实践。目标明确:让第 4 章做好的诗人角色,完成一个 4–6 秒的「举杯邀月」动画片段,并留下一份可以自证清白的记录。春江小组的分工是这样的:小舟负责模型导入、体检与绑定;小月负责动作获取与套用;两人一起做人工修正——理由很朴素,修正这段最需要"两个人的眼睛",因为自己盯久了看不出问题。
先看这段动画的"设计图":关键姿势怎么摆。任何时候你都可以回到这张图来对照——它也是你人工修正阶段的"参考答案"。
下面是全程的八步工作流。注意看每一步标出的"谁来做":自动化的环节越来越少,需要判断的环节越来越多——这就是 2026 年角色动画工作流的真实形状。
🛠 实践一:导入体检与自动绑定(40 分钟 · 课堂)
- 导出与导入。从第 4 章的成果里导出诗人角色的 GLB(或从你的资产库选取),导入网页绑定工具。导入后先做"一分钟三查":缩放(身高是否合理量级,别是厘米/米混用)、原点(脚是否站在地面上、坐标原点在脚下而不是身体中央)、法线朝向(开启背面剔除转一圈,看有没有"黑洞")。
- 姿势准备。确认角色是 T-pose 或 A-pose;若手臂贴着身体,先摆开——自动绑定的关节检测对遮挡很敏感。
- 执行自动绑定。选择人形绑定(若工具支持"检测置信度",先看一遍;置信度低的关节往往是出错的高发区)。记录:工具名、耗时、输出格式。
- 权重验收。按表 5-3 的清单逐项测试——把肘、肩、膝、髋各自弯到极限姿势,观察塌陷与渗漏;重点看腋下、裆部、衣摆。
- 手刷修正(尽力而为)。对发现的问题区域用权重画笔修正;修不完的写进问题清单——它会成为第七步的重点。
完成绑定并导出,得到"带权重可动"的文件。截图记录:绑定前的体检结果 + 极限姿势测试的四个姿势各一张。
用同一角色尝试两个工具的自动绑定(如一个网页工具 + 本地免费工具),对同一组极限姿势截图对比:谁的腋下更干净?谁的衣摆更可控?把对比写进创作档案。
🛠 实践二:获取动作并套用到角色(40 分钟 · 课堂)
- 路线甲——文生动作。按提示词卡(5.8.2)的方法,用"结构化英文 + 精确时长"的思路生成「举杯邀月」动作;只写动作、不写修饰;时长控制在 4–5 秒。
- 路线乙——动作库。在 Mixamo 里搜索举手、饮酒、致以敬意的片段,挑选 1–2 段;下载时注意选择与你的骨架匹配的标准格式。
- 套用与重定向。把动作应用到诗人的骨架上。观察四个"运动条件"哪个没满足:命名有没有自动对上?比例差异大不大?时长与原始设计相符吗?位移(根运动)符不符合你要的"原地"?
- 首轮质检。录屏回放三遍:脚有没有滑(侧视看支撑脚)、手有没有穿模(近景看胸口)、整体节奏对不对(对照图 5-14)。
- 版本快照。把"原始套用版"命名为 V1 存盘——无论多糟都存,它是你对比记录的起点。
得到一段能播的「举杯邀月」V1;写三条"最明显的问题"(越具体越好:发生在第几秒、哪个部位)。
同一条描述分别用"文生动作"和"动作库"两条路线各做一版,对比:哪一版的"表演感"更好?哪一版更容易修?写 100 字以内结论。
🛠 实践三:人工修正——把"能动"变成"会演戏"(40 分钟 · 课堂 + 课后)
这一步是本周的核心。修正的基本动作有两个:改姿势(重摆关键帧)与改节奏(在曲线视图里调整缓入缓出、加减停顿)。按下面的顺序做:
- 修接触问题(技术优先)。先解决滑步与穿模——它们不修掉,后面的美感讨论没有意义。支撑相里脚必须"钉"住不动;手臂贴胸的动作留出安全缝隙。
- 补预备动作。在举起之前插入"沉肩蓄力"的关键姿势(图 5-14 的 ②):身体先微微下压后仰,再启动。对比赛:加与不加,各导出 3 秒预览,放给同伴看——让他指出哪一版"更想跟着使劲"。
- 调节奏。把"举起"段改为两头缓、中间快;在"仰头望月"处加一个明显停顿(比如 0.5–0.8 秒几乎不动),让观众有时间读"望月"这个动作。
- 修弧线。打开运动轨迹或逐帧看手的路径:是弧线还是折线?折线处补中间帧或调整切线。
- 加跟随与重叠。给衣袖/飘带留"欠半拍"的跟随:主体的手停住后,衣袖再经过 2–4 帧落停。没有物理工具的,就手动在衣摆骨架上偏移几个关键帧。
- 导出 V2 并做对比评估。填写表 5-15 的前后对比记录;导出最终预览(10 秒内)。
举杯像"被吊上去的":匀速上升、没有蓄力,手到胸口才突然减速。
仰头与举杯同时结束——没有停顿,观众来不及读"望月"。
手停下之后,衣袖"啪"地一起静止,像一块纸板。
侧视可见:支撑脚在地面上缓缓前移(滑步)。
蓄力 → 举起 → 停顿 → 回落,四段清晰;举起的曲线两头缓、中间快。
"仰头望月"处停住一拍;手走的是弧线而不是折线。
手停后衣袖再"欠"2–4 帧落定,整段动作有呼吸感。
支撑脚全程钉住;手腕与胸口保持安全距离,无穿模。
🛠 实践四:交付与归档(20 分钟 · 课后)
交付物不是"一个文件",而是一份能自证的"作品包":
- 交付 1绑定完成的角色文件(含骨架与权重)——命名规范、注明版本。
- 交付 2「举杯邀月」动画文件 + 10 秒以内的预览视频(含 V1 与 V2 两版,标注哪版是终版)。
- 交付 3表 5-15 的前后对比记录表(填写完整,含五维评分)。
- 交付 4来源与授权档案:模型的生成工具、动作的来源(文生动作的参数 / 动作库链接与许可)、绑定工具与设置。
- 交付 5AI 参与声明与标识:哪些环节由 AI 完成、哪些由人修正;对外发布时按第 1 章的要求添加生成标识。
修正口诀:一剪、二停、三缓、四跟、五查
人工修正听起来复杂,但在本章任务的尺度上,它可以压缩成五个字的操作口诀——按顺序执行,每一字对应一个具体的动作,做完就过一字,又快又不容易漏:
一剪:先做减法。把明显多余的关键帧删掉——AI 生成的动作往往"关键帧过密",导致节奏琐碎、动作发飘;减少到五到七个关键姿势,动作立刻变干净。这一步和 5.4 节说的"先定姿势"是同一个道理:不是越多的关键帧越精细,而是越少的关键帧越需要你思考。
二停:在任何你想让观众"读一下"的地方加停顿——仰头望月的瞬间、杯到胸口的一拍。停顿时长不必长,零点几秒的"几乎不动"就能让动作产生"呼吸"。这是回报率最高的一笔修改:加停顿的成本是一两分钟,观感的提升立竿见影。
三缓:把匀速段改成缓入缓出——如果工具不给曲线控制,就用刚才说的"加中间关键帧"办法。检查标准是 5.4 节那句话:真实世界里几乎没有东西是匀速启动的。
四跟:给附属物(衣袖、飘带、头发)设置"晚停 2–4 帧"的跟随——主体停下之后,它们还在"欠"着走。没有物理模拟就手动偏移关键帧,效果一样成立。
五查:最后回到表 5-16 的五维自查,逐维过一遍;把每项评分与理由写进表 5-15 的对比记录。口诀的顺序也不能乱:先剪干净再调节奏,先调主体再管附属——和"修复优先级"一样,从根到叶。
| 维度 | 怎么检查 | 合格线 | 常见扣分点 |
|---|---|---|---|
| ① 姿态与意图 | 定格看每个关键姿势的截图 | 不看前后文也读得懂"这是举杯邀月" | 姿势含糊、手脚位置别扭、剪影不清楚 |
| ② 接地与接触 | 侧视看支撑脚的落点是否稳定;看手与道具的接触 | 支撑相内脚不滑动;手与杯子不"脱手"、不穿模 | 滑步、脚陷地、手腕穿胸口 |
| ③ 节奏与曲线 | 看曲线视图;数一数每段占几帧 | 没有整段匀速;发力处干脆、收势柔和 | 全程匀速、该停的地方没停、抖帧 |
| ④ 细节与跟随 | 慢放看衣袖、头发、飘带的停止时间 | 附属物晚于主体停下 2–4 帧;弧线正确 | 衣物僵硬、与身体同步静止、轨迹折线 |
| ⑤ 整体可信度 | 关掉声音正常速度播放三遍,问同伴"像不像人" | 同伴的第一反应是"顺",而不是"哪里怪怪的" | "橡皮人"、无预备、重量感缺失 |
| 版本 | 来源与设置 | 人工改了什么 | 五维评分(各 1–5 分) | 结论 |
|---|---|---|---|---|
| V1 原始套用 | (工具 · 动作来源 · 参数) | —— | — | 作对比基准 |
| V2 修权重/接地后 | (绑定工具 · 权重修正要点) | 修了渗漏;脚重新对齐 | — | 保留 |
| V3 关键帧修正后 | (曲线调整 · 关键帧增删) | 加预备动作;加停顿;修弧线 | — | 候选终版 |
| 终版 | (导出设置 · 文件格式) | 衣摆跟随;整体打磨 | — | 交付 |
5.12课程思政:AI 辅助,不等于放弃艺术标准
本章请你记住的技术结论有很多,但这一节,只讲一件事——它比任何技术都重要:当工具把"从 0 到 1"的成本压到近乎为零时,决定作品命运的,是你对"好"的坚持。
5.12.1 行业正在发生的变化:从业者的位置在移动
本章记录的这些工具——自动绑定把权重计算压到约 30 秒、文生动作把一段表演的"第一稿"变成一句提示词、动作库把真人动捕免费开放——不是未来的想象,是此刻正在发生的变化。看动画行业里从业者的公开讨论,能发现一个耐人寻味的现象:被从业者反复点名"希望 AI 尽快接管"的,恰恰是那些"无聊的部分"——干净的 UV、正确的法线烘焙、自动材质分配、骨骼权重;而"有意思的部分"——表演怎么设计、节奏怎么打、哪一帧该停——依然被牢牢握在动画师手里。
这给我们的启示不是"哪些岗位要消失",而是"人的价值在向哪里迁移":从"把活做出来"迁移到"判断活做得对不对、好不好"。本章的技术训练,正是为这个迁移做准备——权重验收、滑步诊断、曲线修正,这些听起来琐碎的动作,恰恰是"判断力"最具体的形态。
5.12.2 工匠精神:把"返工"当成作品的组成部分
本周的实践环节会让每个人经历一件"不体面但重要"的事:AI 给你的动作第一版几乎一定不能直接用——脚在滑、手在穿、节奏是平的。此时有两条路:一条是把 V1 直接交上去,在记录里写"AI 的效果就这样";另一条是走完本章的修正流程,把 V1 修成 V2。
选择第二条路的人,会在某个时刻体验到一个微妙的瞬间:当你为了"半拍的停顿"反复拖拽曲线、当衣袖终于"欠半拍"地停住时,你会突然明白这段动画里哪些部分是"你的"。那种手感、那份判断、那版对比记录,就是工匠精神的现代版本——它不神秘,就是"愿意为看不见的细节花时间"。审美判断必须花时间,而时间就是尊重的形式:尊重作品、尊重观众,也尊重你自己的名字。
5.12.3 尊重劳动与守住边界:素材背后的三个提醒
AI 让获取素材变得廉价,但素材背后的劳动与权利并没有消失。三条提醒,请你带进每一次创作:
- 动作数据是别人的劳动。动捕库里的每一段数据都来自真人表演者与动捕团队,许可条款(如 CMU 的"可商用、不可转售、需致谢")就写在这些劳动的边界上。用之前读许可原文,用之后按规范致谢——这不麻烦,三两分钟的事。
- 生成内容的署名与标识是义务。用 AI 生成的模型、动作与贴图,对外发布时按课程与法规要求添加生成标识、如实说明 AI 参与程度。把这条当成作品的"格式条款",而不是"额外负担"。
- 别把"快"当成唯一标准。本章的每一项技术都在让你更快——更快地得到动作、更快地修完缺陷。但请始终记得:快,是为了把省下来的时间投入到判断里去;如果省下来的时间什么也没换来,那我们就只是"更快地生产了平庸"。
为什么必须讲这个。逐帧看一段 AI 生成的动作时,你会经历本章反复描述的那种体验:"动作是对的,但它不是好表演。"预备动作缺席、停顿时机不对、衣袖像纸板——每一项都不是"技术故障",而是审美判断缺席留下的空白。工具的职责是生成"运动",审美的职责是生成"表演",二者之间有本质区别。AI 降低了"制作"的门槛,却把"判断"的门槛留在了原地——甚至抬高了,因为选择变多了。
在本课程里,这意味着什么。你的作业评分表里有一条硬性要求:提交 V1 与 V2 两个版本,并写清你在两版之间做了什么、为什么这样做。这条要求考核的不是"修得好不好",而是"有没有判断、能不能说出判断的依据"。哪怕某处改动最后被证明是错的,只要你能说清"我以为会更好,因为……"——那也是一次有价值的创作决策。反之,把 V1 原样交出、写一句"AI 就这样",无论画面多流畅,都不算完成创作。请和你未来的职业身份对一下表:动画师、设计师、导演,签在作品上的从来不是工具的名字,而是你的名字。
写给你的长期提醒。工具会一直变强,"让 AI 全自动完成"的诱惑会一直变大。但只要你在这个行业里做一个"署名的人",就请守住这条底线:可以放手给工具的,是生产;不能放手给工具的,是判断。本章的失败诊所里,每一个"橡皮人""滑步的诗人""背上的窗户",都不是工具的错——是没有人替"好"站岗。
为什么必须讲这个。你可能会问:一个课程作业而已,为什么要花两个小时修"半拍的停顿"和"衣袖的延迟"?答案藏在动画这门手艺的历史里。从迪士尼的九位老画师到今天的三维动画师,"一帧一帧抠出来"的传统从未断过——正是这种对细节的"不放过",让那些作品几十年后依然活着。能快速做出来的东西,往往也快速被忘记。我们这个时代最稀缺的,不是生成能力,而是"愿意在生成之后继续坐下"的耐心。
在本课程里,这意味着什么。把工匠精神拆成三条可以在本周执行的动作:① 做完再离开——导出前跑完表 5-16 的五维自查,不带着已知问题交付;② 留痕——保留 V1 与 V2 的对比记录,让"我贡献了什么"有物证;③ 修到"下一个问题不再值得修"为止——工匠精神不等于无限打磨,而是知道"这一版的瓶颈在哪里、值不值得继续"的分寸感。这种分寸感,正是职业与业余的分界线。
写给你的长期提醒。你未来会大量使用 AI 生成资产与动作——这不丢人,这恰恰是这一代创作者应有的工作方式。丢人的只有一种情况:作品上有你的名字,而作品里没有你的判断。愿你的每一次"导出",都经得起自己回看第三遍。
把这一章压缩成七句话
- 动画的本质:姿势 × 时间。3D 动画师摆关键姿势、让计算机插值;"动画在动什么"这一问,答案永远是"关节角度随时间的集合"。
- 骨骼是一棵层级树:运动从根向叶传递——转肩带动整条手臂,转肘只带动前臂与手;附肢的层级与自由度,决定了角色"能做什么、不能做什么"。
- 蒙皮是把顶点绑定到骨骼,权重定义每个顶点"听谁的";权重渗漏是自动绑定后最常见的质量问题——"橡皮人"、抬手拽全身,根源都在这里。
- 关键帧管"到过哪些姿势",曲线管"怎么过去";匀速显得机械,缓入缓出才有重量感;制作顺序是 Blocking → Splining → Polishing,顺序不可反。
- FK 转关节(角度输入、位置输出),IK 拖末端(位置输入、角度反解);IK 可能无解或多解,导出前要烘焙成 FK,且"不要过度使用 IK"。
- 动作重定向像翻译:旋转可以直接搬,位置必须按比例换算;滑步的根源是几何(腿长不同、同样的角度送不到同一地点),不是软件"没算对"。
- AI 工具的现状是三块拼图——自动绑定、文生动作、动作库;它们把"从 0 到 1"压到分钟级,但"从 1 到能交付"(权重验收、适配修正、关键帧打磨)仍然是人的工作;材质修复同理:从几何修到贴图,顺序不可反。
自测
自测 1:用"姿势 × 时间"解释:为什么三维动画里"中间帧"不再需要人来画?这给创作者带来了什么好处、什么新的责任?
答案:动画可被分解为"关节角度随时间的函数"。三维里关节角度是数值,关键帧给出若干时间点上的数值,中间帧就成一个纯粹的数学问题——按插值曲线补出连续值,计算机瞬间完成。好处是"体力活"被自动化,创作者可以把精力集中在关键姿势的表演设计上;新的责任恰恰在同一个地方:中间怎么走(曲线)变成了你要负责的创作决定——匀速还是缓入缓出、在哪儿加停顿,这些决定动作的"重量感与生命感"。工具替你算了,但没替你判断。
自测 2:一位同学做完自动绑定后说"角色能动能摆姿势,没问题"。请用"加权平均"解释:为什么"能动"远不等于"绑定合格"?请给出至少两个必须检查的位置。
答案:蒙皮的每次形变都是"每根骨骼提出一个顶点该去哪的方案,再按权重加权平均"。能摆姿势只说明"平均"这件事在算,不说明权重分配是对的:一个顶点若被错误地分到远处骨骼的权重(渗漏),平常姿势下看不出来,一旦关节到极限位置,错误权重就会把它拽走——橡皮人、抬手拽全身都是这么来的。必须检查的位置包括:腋下(手臂与躯干几何靠近)、裆部(两腿之间)、肘与膝(过渡带宽度)、衣摆与飘带(附属部件)、手指与面部(通常需要专门绑定)。检查方法不是"看颜色是否均匀",而是把关节弯到极限位置观察。
自测 3:两段动画的关键帧完全相同(同样的姿势、同样的时间点),观感却完全不同——一段像机器人、一段像真人。用本章的概念解释这是怎么回事,并说出一种生活里的同类现象。
答案:区别在插值曲线。关键帧只规定"经过哪些姿势与时刻","怎么经过"由曲线(切线)决定:全程线性(匀速)→ 机械感;两端慢中间快(缓入缓出)→ 自然、有重量。生活里的同类现象:电梯的启动与停止都有缓冲,若匀速直上直下,乘客会觉得像被机械臂拎着——因为现实中没有质量的物体才匀速,克服惯性必然带来"渐入渐出"。这也解释了行业说法"匀速运动会显得机械,曲线视图是核心工具"。
自测 4:下面两个任务,你会选 FK 还是 IK,为什么?① 挥手告别的整段动作;② 把手掌精确按在琴键上,同时身体前倾。各说一条理由,并说出 IK 的两个"脾气"。
答案:① 选 FK——任务的"味道"在关节的角度节奏上(手臂摆动的弧度与快慢),逐关节调节奏最直接。② 选 IK——任务要求末端精确对位(按在琴键上),把末端"钉"住再动身体,省掉大量试错。IK 的两个脾气:无解(目标超出可达范围,两边之和 L₁+L₂ 小于距离 d 时,三角形不成立,只能伸直或拉伸)与多解(三角形有两个解,肘朝上或朝下,需要极向量告诉它方向)。此外导出前要把 IK 烘焙成 FK,否则下游引擎无法重现。
自测 5:把一段"标准成人比例"的走路动作套到腿更短的角色上,出现滑步。请用几何解释原因,并说出两条处置办法。为什么"旋转可搬、位置要换算"?
答案:原因:动作数据里的骨盆高度与步幅是按源角色腿长组织的,腿短的角色沿用同样的角度,脚到不了"应该在的落点"——几何上,骨骼长度变化后,同样的关节角度把末端送到不同的世界坐标。处置:① 按腿长比例缩放位移与步幅(重定标落点);② 用脚锁定把支撑脚"钉"住,重排落地关键帧;必要时换一段动作或自 K 关键帧。为什么旋转可搬:旋转描述"朝向的变化",与身高无关,只要骨架拓扑对应,角度数值可以直接平移;位置有量纲、依赖骨骼长度与骨盆高度,必须按比例换算。
自测 6:拿到一个 AI 生成的角色资产,正面贴图精美、背面有破洞、UV 拉伸、AI 生成的金属度通道发灰。按"修复优先级"排出你的工序,并解释为什么顺序不能反。
答案:工序:① 几何层——先补破洞、清理内部面与翻转法线(背面破洞不修,后面全部白做);② UV 层——重展开、统一纹素密度、留足间距与烘焙 margin(UV 一变,贴图坐标全变);③ 法线层——重建高低模关系后重烘法线,核对方向约定,不做 AI 去噪;④ 贴图层——最后才重绘画接缝、修光照、手工重画金属度(建议接近二值的黑白分区)与粗糙度。顺序不能反的原因:几何是根、UV 是干、贴图是叶——在破网格上重画贴图等于"把画贴在漏风的墙上";UV 改动会让所有贴图工作作废。一句话记法:从根往叶修,前一层没修完,不要碰后一层。
拓展阅读
- 随查手册:本章涉及的工具(自动绑定、动作库、材质修复)选型与额度见附录 B 工具速查;克隆真人动作/形象时的授权与标识要求,见附录 E 合规清单与授权书模板。
- Ollie Johnston 与 Frank Thomas《生命的幻象》(The Illusion of Life: Disney Animation)——动画十二原则的原典;建议先读"预备动作""跟随与重叠""缓入缓出"三节,再回头重看本章 5.6。
- Richard Williams《动画师生存手册》(The Animator's Survival Kit)——节奏与表演的经典教材;虽是手绘体系,但"关键帧 + 中间帧"的思维方式与三维完全相通。
- Blender 官方手册的骨骼(Armature)与蒙皮章节 + Rigify 插件文档——免费、系统;即使你主要用网页工具,读一遍也会让"权重、约束、烘焙"这些词真正落地。
- CMU MoCap 数据库(mocap.cs.cmu.edu)与 Mixamo 帮助中心的许可说明——请读一次原文,练习"读许可"这个职业习惯;你会发现 90% 的版权问题都源于"没读条款"。
- HY-Motion 1.0 的 GitHub 仓库与技术报告(arXiv 2512.23464)——想深入了解文生动作的读者,从"数据管线"一节读起:它解释了为什么模型"不支持情绪与服饰"这类输入。
- 3ds Max 或 Maya 官方动画教程中关于 IK/FK 混合、烘焙动画与摄影表的章节——本章 5.4、5.5 的概念在这些教程里有成套的操作演示,可作为课堂之外的延伸练习。